
Kinematic Analysis of Parallel Manipulators by Algebraic Screw Theory
Häftad, Engelska, 2018
2 159 kr
Beställningsvara. Skickas inom 10-15 vardagar. Fri frakt för medlemmar vid köp för minst 249 kr.
Finns i fler format (1)
This book reviews the fundamentals of screw theory concerned with velocity analysis of rigid-bodies, confirmed with detailed and explicit proofs. The author additionally investigates acceleration, jerk, and hyper-jerk analyses of rigid-bodies following the trend of the velocity analysis. With the material provided in this book, readers can extend the theory of screws into the kinematics of optional order of rigid-bodies. Illustrative examples and exercises to reinforce learning are provided. Of particular note, the kinematics of emblematic parallel manipulators, such as the Delta robot as well as the original Gough and Stewart platforms are revisited applying, in addition to the theory of screws, new methods devoted to simplify the corresponding forward-displacement analysis, a challenging task for most parallel manipulators.
Produktinformation
- Utgivningsdatum2018-05-31
- Mått155 x 235 x 22 mm
- Vikt604 g
- FormatHäftad
- SpråkEngelska
- Antal sidor377
- FörlagSpringer International Publishing AG
- ISBN9783319809694
Tillhör följande kategorier
Hoppa över listan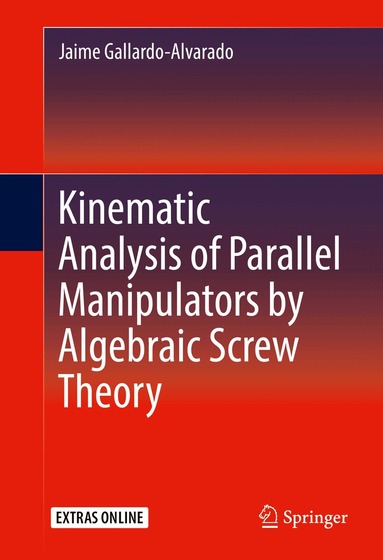
Du kanske också är intresserad av
Kinematic Analysis of Parallel Manipulators by Algebraic Screw Theory
Jaime Gallardo-Alvarado
Inbunden, 2016
2 159 kr
- Nyhet
Del 7
- Nyhet
Del 11
- Nyhet
Del 4
- Nyhet
Del 6
- Nyhet
Del 3
- Nyhet
- Nyhet